












近期被问到较多的一个问题是:浩森立行HS-V600-2这套360全景AI一体机,BSD盲区监测效果到底怎么样?这个问题不太好直接回答“好”或“不好”,因为判断一台商用车BSD有没有用,得先算一笔时间账——它到底能帮司机抢回来几秒。
为什么是“几秒”?
跑过大车的都明白,盲区里的事故,绝大多数不是司机没看,而是来不及。侧后方冒出来一辆电动车、一个行人,从发现到踩下刹车,留给司机的往往就两三秒。BSD的核心价值,就是把这两三秒从“事后被动应对”变成“提前主动预警”。
要把这几秒真正抢回来,BSD得同时做到三件事:认得出、反应快、看得懂。顺着这条思路,浩森立行HS-V600-2的效果可以从这三个维度来拆解。
第一环:认得出——先分清楚,再决定报不报
盲区报警最怕的就是:该报的时候不报,不该报的时候乱报。误报次数多了,司机慢慢就不当回事了,真报警的时候反而懒得看。
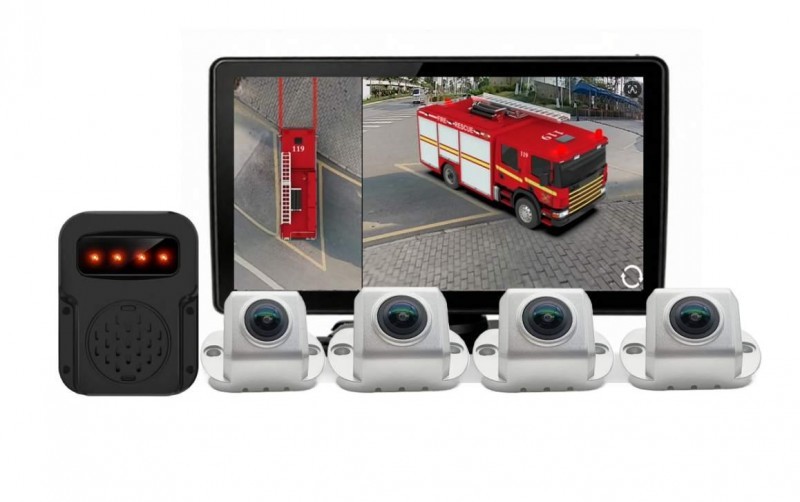
浩森立行HS-V600-2内置4路AI识别算法,画面里是行人还是机动车,机器先分一遍,再测算距离决定要不要预警,而不是有个影子就喊。1到4路都支持BSD盲区预警,车身两侧这些司机容易看不到的盲区,也能覆盖到。
识别准了,还得让司机第一时间感知到。预警触发后,雷达和声光警报器是联动的。司机长时间驾驶、注意力都放在前方路况上的时候,这种“硬提醒”更管用。
第二环:反应快——冷启动3秒,知道车在干什么
报警这件事,早一秒和晚一秒,留给司机的反应空间是不一样的。浩森立行HS-V600-2用的是海思先进处理器,冷启动只要3秒,车辆点火之后几乎不用等,画面直接出来。这个参数看似不起眼,实际很关键——很多短途接驳、园区倒短的车,一天点火熄火几十次,每次都要等机器加载,司机迟早嫌烦把它关了。
还有个容易被忽略的点:它支持CAN总线通讯,可以读取原车的车速、方向盘角度等数据,为系统区分低速挪车、正常行驶等不同工况下的预警策略提供了数据基础。同样一个侧后方目标,低速挪车和正常行驶,给司机的提醒逻辑可以不一样,误报自然又少一层。
第三环:看得懂——1:1车模,一眼判断距离
报警再及时,司机判断不出距离也白搭。浩森立行HS-V600-2支持1:1高精度车模渲染,2D、3D环视都有,全景画面贴着自己的车身轮廓拼出来,旁边那个目标离车头还是离车尾、大概多远,扫一眼心里就有数,不用靠经验硬估。
看得懂距离是第一步,在夜间和恶劣环境下还能保持同样的判断力,才是BSD真正的考场。夜间考的是低照度成像,摄像头最低照度做到0.01LUX,有一点微弱光线就能成像;恶劣环境考的是设备可靠性,摄像头部分防护等级IP68,主机工作温度-30℃到+80℃,+8V到+36V电压输入,正常工作功耗不到8W。冷链车深夜进场、北方冬天冷启动、工地尘土泥水,这些工况下设备还能照常报,才算真有效。
同一台设备,装两台车效果可能不一样
产品能力是一回事,装到车上能不能发挥出来,是另一回事。同一台BSD设备,装在两台车上,效果可能完全是两个东西。差别在标定。摄像头角度偏一点、拼接缝对不齐,AI识别的区域就跟着错,该报的盲区报不出来。
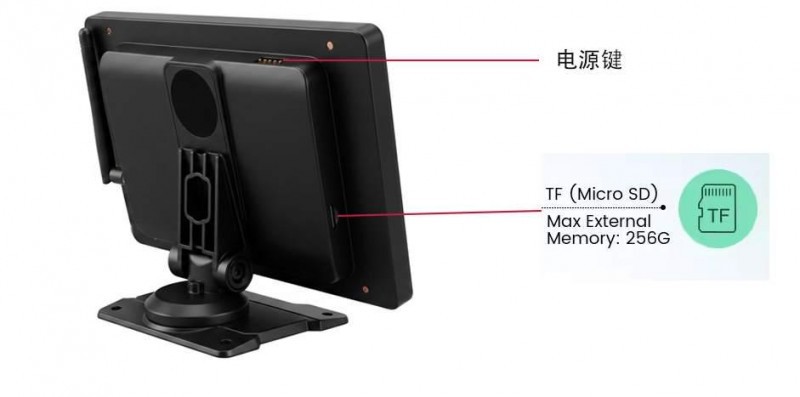
浩森立行HS-V600-2留了红外标定接口,装车时专门用来配置和校准参数。1:1车模算法提供了贴合实车轮廓的基础,但最终画面准不准、盲区报得对不对,还得靠现场标定到位。所以评估效果,别只盯着设备参数,供应商肯不肯把标定这一步做细,同样得问清楚。
扩展能力:从雷达补盲到多路摄像头
除了BSD核心功能,浩森立行HS-V600-2在扩展性上留了不少余地。
一是雷达补盲。它支持外接16路超声波雷达和毫米波雷达,纯视觉拿不准的距离场景,可以靠雷达补一道,减少误报和漏报。
二是多路摄像头。4-6路相机,4个相机拼接,另外2个相机可以随意定义位置可以照驾驶室,可以照车厢货物。
回到问题:浩森立行HS-V600-2的BSD盲区监测效果到底怎么样?
结论是,它解决问题的路径是对的——AI分类识别加雷达声光联动,管“报得准、喊得醒”;海思处理器加CAN数据读取,管“反应快、少误报”;1:1车模渲染,管“看得懂、判得准”。对盲区风险高的客车、货车、工程车来说,这三环能同时立住,BSD才算是真能在关键时刻抢回那几秒,而不是配置表上多一个选项。
想看具体车型的装车方案,可以找浩森立行对接看看,参数到底行不行,装车跑一遍,比翻十页资料都直接。












